Open Source
GitHub, HuggingFace의 최신 AI 오픈소스 프로젝트를 탐색하세요.
pySLAM은 모노큘러, 스테레오, RGB-D 카메라를 모두 지원하는 하이브리드 Python/C++ 기반 비주얼 SLAM(동시적 위치추정 및 지도작성) 파이프라인이다. 다양한 로컬·글로벌 특징점 추출기와 루프 클로저 전략을 제공하며, 딥러닝 기반 깊이 추정 모델과 볼류메트릭 재구성 모듈을 통합해 3D 장면을 정밀하게 복원한다. 최근에는 시맨틱 분할과 가우시안 스플래팅 기반 재구성까지 지원 범위를 넓혀, 로봇공학과 자율주행, AR/VR 연구에서 널리 활용되는 실험용 SLAM 프레임워크로 자리잡았다. GPL-3.0 라이선스로 공개돼 연구 목적의 자유로운 수정과 확장이 가능하다.
AUTOMATIC1111
웹 UI로 쓰는 대표적인 Stable Diffusion 이미지 생성 도구
Comfy-Org
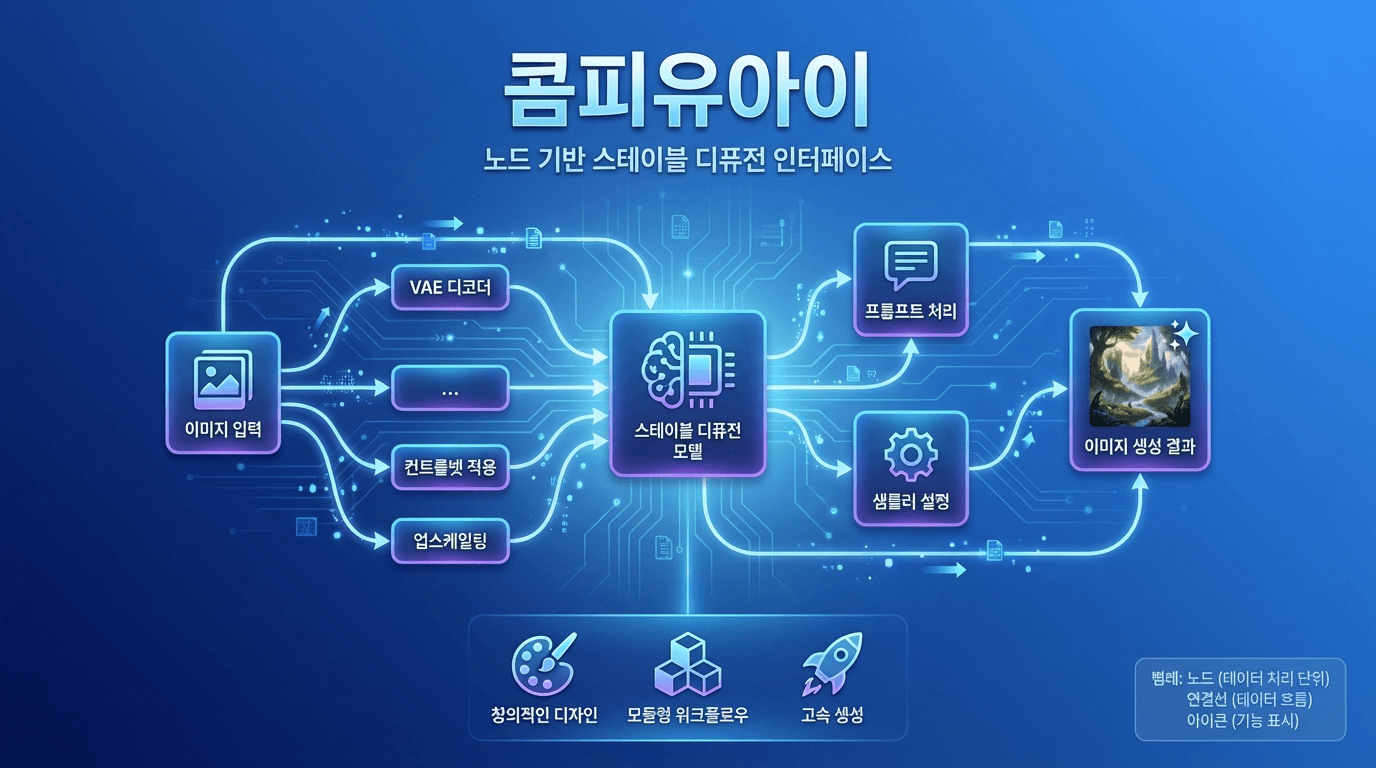
노드 기반 디퓨전 모델 GUI
hacksider
단 한 장의 이미지로 실시간 얼굴 교체 및 딥페이크 구현 - 84K 스타 인기 프로젝트
ultralytics
최신 YOLO 모델을 통합 지원하는 실시간 비전 프레임워크